
Robotik ist zuerst eine Zerspanungschance — Guss nur dort, wo er passt
Humanoide Roboter kombinieren Motoren, Getriebe, Lager, Sensoren, Batterien, Rahmen, Gelenkgehäuse, Halter, Wellen, Endeffektoren und viele präzise Schnittstellen. Daraus entsteht reale Nachfrage nach Metallfertigung. Es bedeutet jedoch nicht, dass der gesamte Roboter automatisch ein großer Feingussmarkt ist.
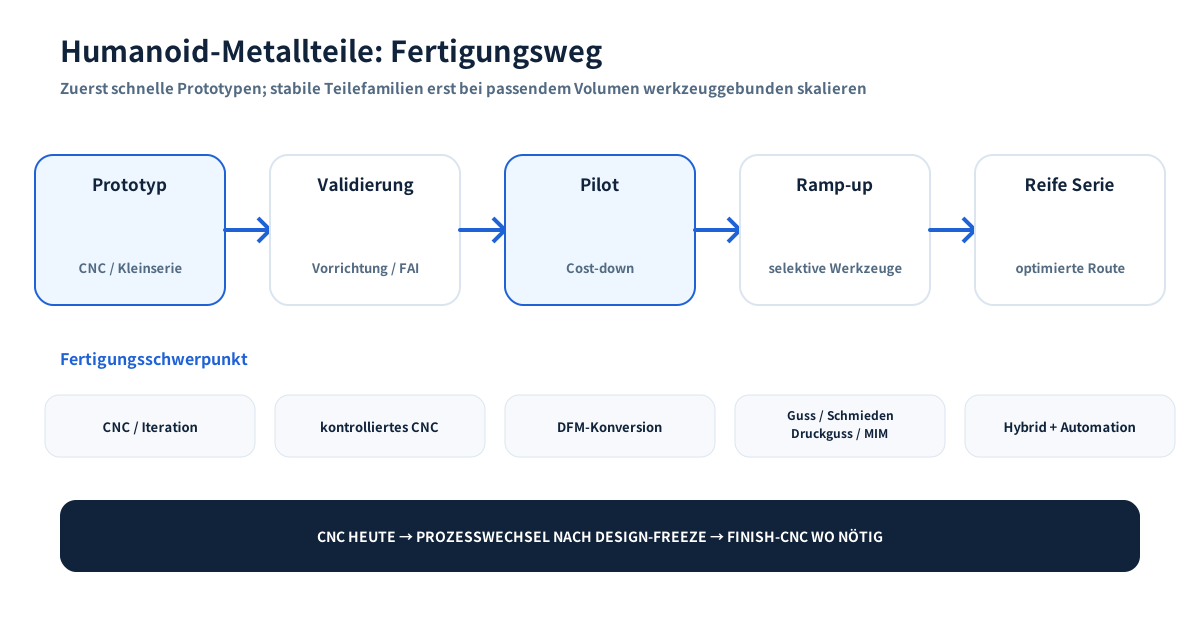
Der kurzfristig klarste Fit für einen High-Mix-Low-Volume-Lieferanten ist meist CNC-Bearbeitung, Prototyp-/Pilotfertigung und die selektive Umstellung auf Near-net-shape-Routen nach Stabilisierung des Designs.
Was die Lieferkettendaten 2026 zeigen
McKinsey schätzt in seiner Humanoid-Supply-Chain-Analyse vom April 2026, dass Aktuatoren ungefähr 40–60 % des Stücklistenwerts ausmachen, strukturelle Komponenten wie Rahmen, Gelenkgehäuse, Halter und Abdeckungen rund 5–10 %. Auch innerhalb des Aktuators bilden mechanische Komponenten wie Gehäuse, Wellen und Präzisionslager einen relevanten Kostenblock.
Für die Fertigungsstrategie noch wichtiger: McKinsey beschreibt heutige Strukturteile weiterhin als stark durch CNC-Bearbeitung, Kleinserienfertigung und kundenspezifische Montage geprägt, weil Architekturen schnell wechseln und Mengen unsicher sind. Werkzeugintensive Routen wie Druckguss oder Schmieden werden attraktiver, wenn Geometrie und Schnittstellen konvergieren. Quelle.
Die International Federation of Robotics verweist 2026 auf rund zwei Millionen installierte Industrieroboter in China und einen Anteil von 54 % an den weltweiten jährlichen Installationen in den zitierten World-Robotics-Daten. Diese bestehende Automatisierungs-, EV- und Präzisionsbewegungs-Lieferkette erleichtert die Hardware-Iteration.
Wo Metallteile im Humanoiden auftreten
Die genaue Architektur variiert je nach OEM, typische Möglichkeiten für Metallkomponenten sind jedoch:
Aktuator- und Gelenkhardware
- Aktuatorgehäuse und Deckel;
- Motor-/Getriebeschnittstellen;
- Wellen, Bolzen und Lagersitze;
- Gelenkgehäuse und Strukturhalter;
- Präzisionsbohrungen, Gewinde und Montagebezüge;
- metallische Wärme- und Schutzschnittstellen.
Hier sind Toleranzketten kritisch. Lagerpassungen, Getriebeausrichtung, Rundlauf, Koaxialität und Steifigkeit sind häufig wichtiger als eine kosmetische Oberfläche.
Rahmen, Glieder und strukturelle Schnittstellen
Rahmen, Arme, Links, Halter und Gehäuse müssen Steifigkeit, Gewicht, Ermüdung und Fertigbarkeit ausbalancieren. Frühe Versionen werden häufig zerspant oder in kleinen Losen gefertigt, weil sich die Geometrie noch ändert. Bei stabilen größeren Mengen können Aluminium-Druckguss, Schmieden, Extrusion, Blechstrukturen oder Verbundwerkstoffe je nach Last und Gewicht wirtschaftlicher werden.
Hände, Greifer und Endeffektoren
Hände und Endeffektoren enthalten viele kleine Halter, Fingerstrukturen, Gelenke, Wellen, Gehäuse, Werkzeugschnittstellen und Verschleißteile. Da der Endeffektor stark von der Aufgabe abhängt, kann dieser Bereich langfristig High-Mix bleiben.
Hier können Kleinserien-CNC und selektiv komplexe Edelstahl-/Legierungsteile relevant bleiben, auch wenn der Hauptrahmen später auf einen Massenprozess wechselt.
Thermik und Fluidtechnik
Je nach Leistungsdichte können auch Kühlplatten, Verteiler, Pumpen-/Ventilteile oder dichte Gehäuse vorkommen. Das sind keine „Robotik-Sonderprozesse“, sondern normale Thermik- und Fluidaufgaben, die über Druck, Sauberkeit, Werkstoff und Leckanforderung spezifiziert werden sollten.
Warum Prototypen und Pilotlose CNC brauchen
Humanoide befinden sich noch in schneller Iteration. Ändern sich Getriebe, Motor, Lager, Sensor oder Kabelführung, kann sich das Gelenkgehäuse direkt mitändern. Ein Produktionswerkzeug wird zum Risiko, wenn die Schnittstelle vor dem nächsten Build erneut geändert wird.
CNC bietet in dieser Phase:
- schnelle Revisionen ohne neues Formwerkzeug;
- direkte Umsetzung freigegebener CAD-Daten;
- breite Werkstoffauswahl von Aluminium bis Edelstahl, Legierungsstahl und Titan;
- präzise Bezüge für Toleranzketten- und Montagetests;
- parallelen Vergleich mehrerer Varianten;
- praktikable Fertigung vieler Teilenummern in kleinen Losen.
Das ist ein typisches High-Mix-Low-Volume-Umfeld.
Wo Feinguss selektiv passen kann
Feinguss sollte nicht als Standardroute für humanoide Strukturen vermarktet werden. Große, leichte Aluminiumrahmen und Gehäuse sind häufig besser für CNC, Druckguss, Schmieden, Extrusion oder Blech geeignet.
Feinguss wird interessant, wenn mehrere Bedingungen zusammenkommen:
- Edelstahl, Legierungsstahl oder eine andere gießbare Legierung ist funktional sinnvoll;
- komplexe Geometrie kann mehrere zerspante/geschweißte Merkmale konsolidieren;
- die Nachfrage ist wiederkehrend genug für Werkzeugamortisation;
- Near-net shape ist wichtiger als eine extrem leichte Blech-/Extrusionsstruktur;
- Finish-CNC konzentriert sich auf Lagersitze, Schnittstellen und Bezüge.
Mögliche Beispiele sind kompakte komplexe Gehäuse, Endeffektorbauteile, Halter für raue Umgebungen, ausgewählte Aktuator-/Getriebestrukturen und Pumpen-/Ventilkomponenten in Robotersubsystemen. Jede Anwendung braucht jedoch eigene DFM-Prüfung.
Nach Design-Freeze die Prozesswahl neu öffnen
Wenn die Architektur reift, sollte der Einkauf die Prototypenroute nicht einfach skalieren. Stattdessen prüfen:
Eine praktische Umstellungsprüfung fragt:
- Welche Teilenummern bleiben über mehrere Revisionen stabil?
- Welche Teile haben planbaren Mehrjahresbedarf?
- Wie viel Material wird bei CNC aus dem Block entfernt?
- Welche Toleranzen sind wirklich funktional?
- Ist Leichtbau wichtiger als Materialausnutzung?
- Passt der Lastpfad besser zu Schmieden, Guss, Extrusion oder Blech?
- Kann MIM kleine wiederholte Hardware ersetzen?
- Rechtfertigt die Menge Druckgusswerkzeuge für stabile NE-Gehäuse?
Das Ziel ist nicht, CNC zu eliminieren, sondern Präzisionsbearbeitung auf die wertschöpfenden Schnittstellen zu konzentrieren.
Stage-Gate-Modell für die Fertigung
| Entwicklungsstufe | Typischer Einkaufsbedarf | Fertigungsschwerpunkt |
|---|---|---|
| Konzept / Prototyp | Geschwindigkeit, Geometrie lernen, häufige Änderungen | CNC, additive Hilfen, Kleinserienfertigung |
| Engineering Validation | Wiederholbare Bezüge, Fit, Lasttests, kleine Lose | CNC mit kontrollierten Vorrichtungen und Prüfung |
| Pilot / Vorserie | stabile Revisionen, Cost-down, Lieferantenqualifizierung | CNC plus erste Near-net-shape-Konversionsstudien |
| Ramp-up | wiederholbares Volumen, Fähigkeitsnachweise, Werkzeugreife | Mix aus CNC, Guss, Schmieden, Druckguss, MIM je Teilefamilie |
| Reife Plattform | Kosten, Automatisierung, Kapazität, Dual Source | werkzeugintensive Routen für stabile Teile; CNC an kritischen Schnittstellen |
Ein Roboter kann gleichzeitig in mehreren Phasen sein: Torso stabil, Hand oder Sensorhalter weiterhin im schnellen Revisionszyklus.
Qualitätsprioritäten bleiben klassische Mechanik — nur strenger
Humanoide Komponenten brauchen kein mystisches neues Qualitätssystem. Entscheidend ist die disziplinierte Umsetzung der funktionskritischen Anforderungen:
- GD&T und Bezugssystem passend zur Gelenkmontage;
- Lagerpassungen und Wellen-/Bohrungsgeometrie;
- Rundlauf und Koaxialität rotierender Systeme;
- Grat- und Scharfkantigkeit nahe Kabeln und Dichtungen;
- Werkstoff-/Wärmebehandlungs-Rückverfolgbarkeit bei kritischen Strukturteilen;
- Erstmusterprüfung während schneller Revisionen;
- Fähigkeitsstudien erst, wenn der Prozess stabil genug für aussagekräftiges Cpk ist;
- dokumentierte Änderungssteuerung bei Motor-, Lager- oder Getriebeschnittstellen.
Bei HMLV-Pilotprogrammen kann Revisionskontrolle genauso wichtig sein wie Maschinenfähigkeit. Ein perfekt bearbeitetes Teil nach veralteter Revision bleibt falsch.
Wo ein HMLV-Lieferant in China sinnvoll ist
Die dichte Robotik-, EV-, Zerspanungs- und Elektromechanik-Lieferbasis in China kann Iterationsschleifen verkürzen. Trotzdem müssen IP, Logistik, Exportkontrollen, Daten-/Sicherheitsanforderungen und regionale Resilienz berücksichtigt werden.
Der beste Fit liegt oft auf Komponentenebene: Der Kunde kontrolliert die Konstruktion und benötigt zuverlässige Bearbeitung/Guss, Prüfung und Revisionsausführung über viele Teilenummern — nicht einen Lieferanten, der pauschal behauptet, „humanoide Roboter zu bauen“.
RFQ-Fazit
Für Roboter-Metallteile sind freigegebene Zeichnung/Modell, Revisionsstatus, Werkstoff, Entwicklungsphase, Los- und Jahresmenge, kritische Bezüge/Passungen, Oberflächen-/Gewichtslimits, Prüfumfang und erwartete Revisionshäufigkeit wichtig. Ist das Design stabil genug, sollte CNC-only gegen Near-net-shape + Finish-CNC verglichen werden, statt die Prototypenroute automatisch hochzuskalieren.