
La robotica è prima un’opportunità di lavorazione — la fusione solo dove si adatta
I robot umanoidi combinano motori, riduttori, cuscinetti, sensori, batterie, telai, giunti, staffe, alberi, end-effector e molte interfacce di precisione. Esiste quindi una reale domanda metalmeccanica, ma non ogni robot è un grande programma di microfusione.
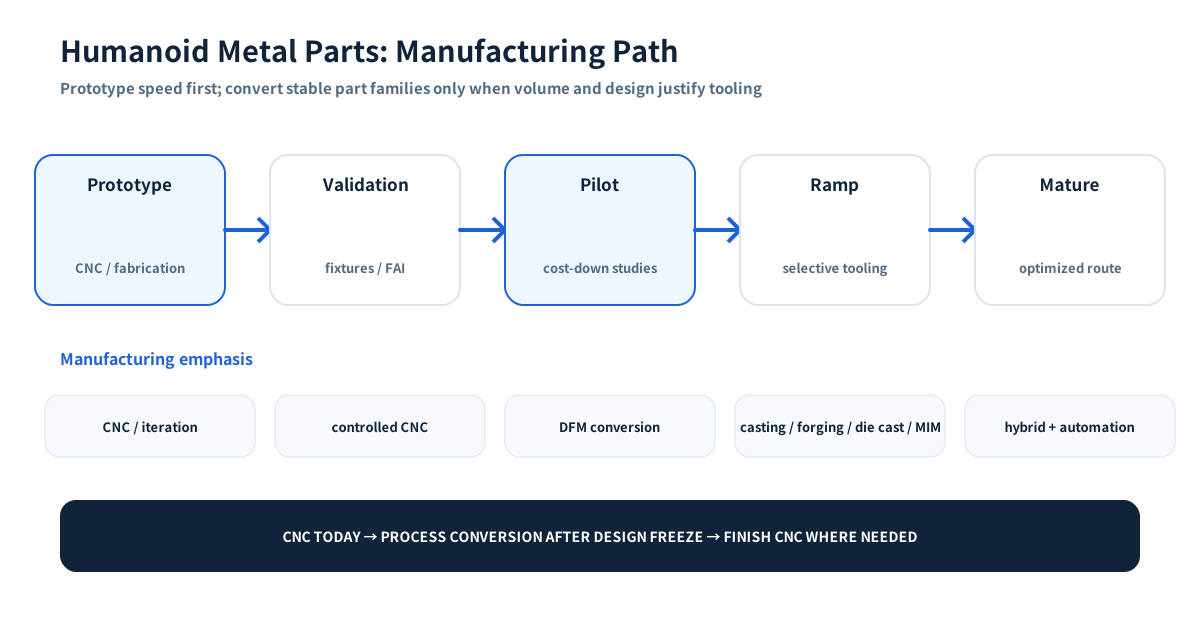
Nel breve periodo, per un fornitore industriale high-mix la combinazione più naturale è CNC, produzione prototipo/pilota e conversione selettiva a processi near-net quando il design si stabilizza.
Cosa dicono i dati supply-chain 2026
L’analisi McKinsey di aprile 2026 stima gli attuatori a circa 40–60% della BOM umanoide e componenti strutturali come telai, corpi giunto, staffe e involucri intorno a 5–10%. Dentro un attuatore, anche carter, alberi e cuscinetti di precisione sono una voce significativa.
Per la strategia produttiva è ancora più importante che McKinsey descriva le strutture attuali come fortemente dipendenti da CNC, fabbricazione a basso volume e assemblaggio custom, perché architetture e quantità sono ancora instabili. Pressofusione e forgiatura diventano più interessanti quando design e interfacce convergono. Fonte.
L’International Federation of Robotics riporta circa due milioni di robot industriali operativi in Cina e il 54% delle installazioni annuali nei dati World Robotics citati nel 2026. L’ecosistema locale di automazione, EV e motion control conta perché l’hardware umanoide usa capacità adiacenti.
Opportunità di componenti metallici nell’umanoide
Hardware di attuatori e giunti
- corpi e coperchi attuatore;
- interfacce motore / riduttore;
- alberi, perni e sedi cuscinetto;
- corpi giunto e staffe strutturali;
- fori precisi, filetti e riferimenti di montaggio;
- interfacce metalliche termiche e protettive.
Sono parti sensibili alle catene di tolleranza: accoppiamenti cuscinetti, allineamento ingranaggi, runout, coassialità e rigidezza possono contare più dell’estetica.
Telai, link e interfacce strutturali
Telai, bracci, link, staffe e involucri devono bilanciare rigidezza, peso, fatica e producibilità. Le prime versioni sono spesso lavorate o fabbricate perché cambiano. A volumi grandi e stabili, pressofusione di alluminio, forgiatura, estrusione, lamiera o compositi possono essere più economici.
Mani, gripper ed end-effector
Mani ed end-effector contengono piccoli supporti, dita, giunti, alberi, corpi, interfacce utensile e parti d’usura. Possono restare high-mix perché l’attrezzo cambia per applicazione. Piccoli lotti CNC e alcune parti near-net inox/lega possono quindi rimanere rilevanti anche quando il telaio principale migra a un processo di grande serie.
Parti termiche e di controllo fluidi
A seconda della densità di potenza, un robot può usare piastre fredde compatte, collettori, pompe/valvole o involucri sigillati. Sono normali problemi termofluidici da specificare per pressione, pulizia, materiale e perdita, non “parti robot” speciali.
Perché il CNC è così importante in prototipo e pilot
Lo sviluppo umanoide è ancora molto iterativo. Un corpo giunto può cambiare insieme a riduttore, motore, cuscinetto, sensore o passaggio cavi. Un’attrezzatura di serie diventa un vincolo se l’interfaccia cambia prima del lotto successivo.
Il CNC offre:
- revisioni rapide senza nuovi stampi di formatura;
- conversione diretta dal CAD rilasciato al prototipo/pilota;
- accesso ad alluminio, inox, acciai legati, titanio e plastiche tecniche;
- riferimenti precisi per test delle catene di tolleranza;
- facile confronto di varianti;
- produzione pratica di decine di codici in piccoli lotti.
È un ambiente naturalmente high-mix, low-volume.
Quando la microfusione può adattarsi — selettivamente
Non va proposta come default per le strutture umanoidi. Grandi telai in alluminio e corpi leggeri spesso si adattano meglio a CNC, pressofusione, forgiatura, estrusione o strutture assemblate.
Può diventare interessante quando:
- inox, acciaio legato o altra lega colabile è funzionalmente corretta;
- la geometria è abbastanza complessa da consolidare più elementi lavorati/saldati;
- la domanda annua è ripetibile e giustifica tooling;
- il near-net vale più di una geometria ultraleggera in lamiera/estruso;
- la finitura CNC è concentrata su sedi, interfacce e riferimenti.
Possibili esempi sono corpi compatti complessi, parti di end-effector, staffe per ambienti severi, strutture selezionate di attuatore/riduttore e componenti pompa/valvola. Serve sempre DFM specifico.
Cosa succede dopo il design freeze
Quando l’architettura matura, procurement dovrebbe riaprire la scelta del processo invece di scalare automaticamente la via prototipo.
- Quali codici resteranno stabili per varie revisioni?
- Quali hanno domanda pluriennale prevedibile?
- Quanto materiale rimuove il CNC da ogni billetta?
- Quali tolleranze sono davvero funzionali e quali possono passare al near-net?
- Il lightweighting conta più del costo materiale/rendimento?
- Il load path favorisce forgiatura, fusione, estrusione o struttura fabbricata?
- Il MIM può sostituire il CNC per piccoli componenti ripetitivi?
- La pressofusione può giustificare lo stampo per corpi non ferrosi stabili?
L’obiettivo non è eliminare il CNC ma spostare la precisione sulle interfacce dove crea valore.
Un modello produttivo a stadi
| Stadio | Esigenza sourcing tipica | Enfasi produttiva probabile |
|---|---|---|
| Concetto / prototipo | Velocità, apprendimento geometria, cambi frequenti | CNC, supporti additivi, fabbricazione low-volume |
| Validazione ingegneria | Riferimenti ripetibili, fit, prove carico, piccoli lotti | CNC con fixture controllate e ispezione |
| Pilot / pre-serie | Revisioni stabili, cost-down, qualifica fornitore | CNC + prime analisi di conversione near-net |
| Ramp | Volumi ripetibili, evidenza di capacità, tooling pronto | Mix CNC, fusione, forgiatura, pressofusione, MIM secondo famiglia |
| Piattaforma matura | Costo, automazione, capacità, resilienza dual-source | Processi con tooling per parti stabili; CNC sulle interfacce critiche |
Un robot può essere contemporaneamente in più stadi: torso stabile, mentre mano, staffa sensore o end-effector cambiano ogni poche settimane.
Le priorità qualità differiscono dalle normali parti meccaniche soprattutto per grado
Servono disciplina su:
- GD&T e riferimenti coerenti con l’assemblaggio dei giunti;
- fit cuscinetti e geometria albero/foro;
- runout e coassialità dei sistemi rotanti;
- controllo bave e spigoli vicino a cavi e tenute;
- tracciabilità materiale/trattamento quando strutturalmente importante;
- FAI durante revisioni rapide;
- studi capacità solo quando il processo è abbastanza stabile perché il Cpk sia significativo;
- change control documentato su interfacce motore, cuscinetto o riduttore.
Nei programmi HMLV, una parte perfetta nella revisione sbagliata resta una parte sbagliata.
Dove può essere utile un fornitore HMLV in Cina
La base cinese di robotica, EV, machining ed elettromeccanica può accorciare le iterazioni, ma il sourcing deve considerare IP, logistica, export control, dati/sicurezza e resilienza regionale.
Il fit migliore è spesso la produzione a livello componente, con design controllato dal buyer e bisogno di esecuzione affidabile su machining/casting, ispezione e revisioni di molti codici, non un fornitore che afferma di “costruire robot umanoidi”.
Indicazione per la RFQ
Invia disegno/modello rilasciato, revisione, materiale, fase prototipo/pilot/produzione, lotto e domanda annua, riferimenti/fit critici, vincoli di superficie/peso, controllo e cadenza attesa delle revisioni. Se il design è abbastanza stabile, chiedi il confronto solo CNC versus near-net + finitura CNC invece di scalare automaticamente il processo prototipale.