
Robotik önce bir işleme fırsatıdır — döküm yalnızca uygun olduğu yerde
İnsansı robotlar elektrik motorlarını, redüktörleri, yatakları, sensörleri, bataryaları, yapısal şasileri, eklem gövdelerini, braketleri, milleri, uç efektörleri ve çok sayıda hassas arayüzü bir araya getirir. Bu gerçek bir metal üretim talebi yaratır; ancak her robotun büyük bir hassas döküm fırsatı olduğu anlamına gelmez.
Yüksek çeşitli endüstriyel bir tedarikçi için kısa vadede en güçlü uygunluk genellikle CNC işleme, prototip/pilot üretim ve tasarımlar kararlı hâle geldikten sonra net şekle yakın rotalara seçici dönüşümdür.
2026 tedarik zinciri verileri ne söylüyor
McKinsey'nin Nisan 2026 insansı robot tedarik zinciri analizi, aktüatörlerin insansı robot malzeme listesinin yaklaşık %40–60'ını, şasiler, eklem gövdeleri, braketler ve muhafazalar gibi yapısal bileşenlerin ise yaklaşık %5–10'unu oluşturduğunu tahmin ediyor. Bir aktüatör içinde yapısal gövdeler, miller ve hassas yataklar gibi mekanik bileşenler de anlamlı bir maliyet kalemidir.
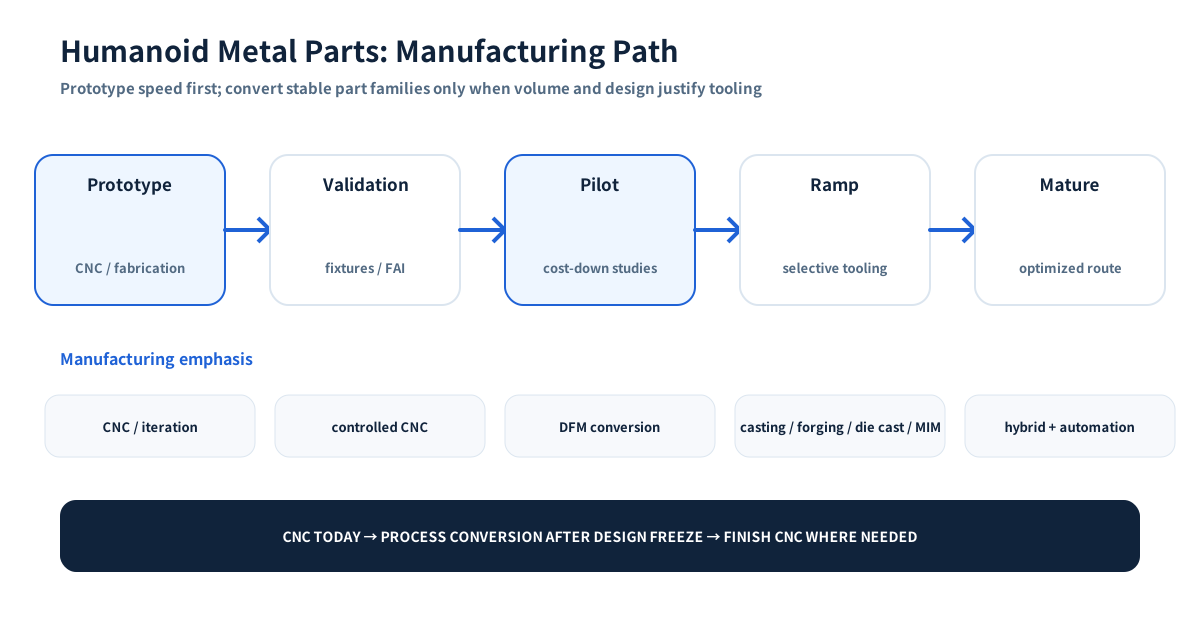
Üretim stratejisi açısından daha önemlisi, McKinsey günümüz insansı robot yapısal parçalarının mimariler hızla değiştiği ve üretim hacimleri belirsiz kaldığı için hâlâ büyük ölçüde CNC işleme, düşük hacimli fabrikasyon ve özel montaja dayandığını belirtiyor. Tasarımlar ve arayüzler yakınsadıkça basınçlı döküm veya dövme gibi kalıp yoğun rotaların daha cazip olmasını da bekliyor. Kaynak.
International Federation of Robotics, Çin'de hâlihazırda yaklaşık iki milyon endüstriyel robot çalıştığını ve 2026'da atıf yapılan en güncel World Robotics verilerinde yıllık endüstriyel robot kurulumlarının %54'ünün Çin'de gerçekleştiğini bildiriyor. Bu mevcut otomasyon, EV ve hassas hareket ekosistemi önemlidir; çünkü insansı robot donanımı komşu birçok üretim kabiliyetinden yararlanır.
İnsansı robot içindeki metal bileşen fırsatları
Kesin mimari OEM'e göre değişir, ancak yaygın metal üretim fırsatları şunlardır:
Aktüatör ve eklem donanımı
- aktüatör gövdeleri ve kapakları;
- motor / redüktör arayüzleri;
- miller, pimler ve yatak yuvaları;
- eklem gövdeleri ve yapısal braketler;
- hassas delikler, dişli özellikler ve montaj datumları;
- ısı dağıtımı ve koruyucu metal arayüzler.
Bu parçalar çoğu zaman tolerans birikimine duyarlıdır. Yatak geçmeleri, dişli hizalaması, salgı, eş eksenlilik ve rijitlik kozmetik yüzeyden daha önemli olabilir.
Şasiler, bağlantılar ve yapısal arayüzler
Şasiler, kollar, bağlantılar, braketler ve muhafazalar rijitlik, ağırlık, yorulma performansı ve üretilebilirlik arasında denge ister. Erken versiyonlar geometri hâlâ değiştiği için çoğunlukla işlenir veya fabrikasyon yapılır. Daha yüksek ve kararlı hacimlerde yük ve ağırlığa bağlı olarak alüminyum basınçlı döküm, dövme, ekstrüzyon, sac yapılar veya kompozitler daha ekonomik olabilir.
Eller, tutucular ve uç efektörleri
Eller ve uç efektörleri çok sayıda küçük braket, parmak, eklem, mil, gövde, takım arayüzü ve aşınma bileşeni içerebilir. Göreve özel uç efektörleri uygulamaya göre değiştiğinden bunlar nispeten yüksek çeşitli kalabilir.
Robotun ana şasisi sonunda yüksek hacimli bir prosese geçse bile, küçük parti CNC ve seçici paslanmaz/alaşımlı net şekle yakın parçaların önemini koruyabileceği alanlardan biri budur.
Termal ve akışkan kontrol parçaları
Robotlar güç yoğunluğu ve uygulamaya bağlı olarak kompakt soğutma plakaları, akışkan manifoldları, pompa/vana donanımı veya sızdırmaz muhafazalar da kullanabilir. Bunlar ‘yalnızca robota özgü’ parçalar değil, olağan termal/akışkan mühendisliği problemleridir ve basınç, temizlik, malzeme ve sızıntı gerekliliklerine göre tedarik edilmelidir.
Prototip ve pilot aşamalarda CNC neden bu kadar önemlidir
İnsansı robot geliştirme hâlâ hızlı iterasyonla karakterizedir. Redüktör, motor, yatak, sensör veya kablo yönlendirmesi değiştiğinde bir eklem gövdesi de değişebilir. Arayüz bir sonraki üretimden önce değişirse özel üretim kalıbı yükümlülüğe dönüşür.
CNC bu aşamayı şu nedenlerle destekler:
- yeni şekillendirme kalıbı olmadan hızlı tasarım revizyonları;
- yayımlanmış CAD'den prototip/pilot donanıma doğrudan geçiş;
- alüminyum, paslanmaz çelik, alaşımlı çelik, titanyum ve mühendislik plastiklerine geniş erişim;
- tolerans birikimi testleri için hassas datumlar;
- birden fazla tasarım varyantını kolay karşılaştırma;
- onlarca parça numarasını küçük partilerde pratik şekilde üretme.
Bu doğal bir yüksek çeşitli, düşük hacimli ortamdır.
Hassas döküm ne zaman uygun olabilir — seçici olarak
Hassas döküm, insansı robot yapılarında varsayılan proses olarak pazarlanmamalıdır. Hafif alüminyum şasiler ve büyük yapısal gövdeler çoğu zaman CNC, basınçlı döküm, dövme, ekstrüzyon veya fabrikasyon yapılar için daha iyi adaylardır.
Hassas döküm şu koşulların tamamı örtüştüğünde ilginç hâle gelebilir:
- paslanmaz çelik, alaşımlı çelik veya başka bir dökülebilir alaşım işlevsel olarak uygunsa;
- geometri birkaç işlenmiş/kaynaklı özelliği birleştirecek kadar karmaşıksa;
- yıllık talep kalıbı haklı çıkaracak kadar tekrarlanabilirse;
- parça ultra hafif sac/ekstrüzyon geometrisinden çok net şekle yakın formdan yarar sağlıyorsa;
- finiş işleme yatak yuvaları, arayüzler ve datumlarda yoğunlaştırılabiliyorsa.
Potansiyel örnekler arasında kompakt karmaşık gövdeler, uç efektörü parçaları, zorlu ortam braketleri, seçilmiş aktüatör/dişli kutusu yapıları ve robot alt sistemlerindeki pompa/vana bileşenleri bulunur. Her biri yine parçaya özel DFM gerektirir.
Tasarım dondurulduktan sonra ne olur
Robot mimarisi olgunlaştıkça satın alma, prototip rotasını otomatik olarak ölçeklendirmek yerine üret-proses kararını yeniden açmalıdır.
Pratik bir dönüşüm incelemesi şunları sorar:
- Hangi parça numaraları sonraki birkaç revizyon için kararlı?
- Hangi parçaların artık öngörülebilir çok yıllı talebi var?
- CNC her kütükten ne kadar malzeme kaldırıyor?
- Hangi toleranslar gerçekten işlevsel ve hangileri net şekle yakın prosese taşınabilir?
- Hafifletme, malzeme/verim maliyetinden daha mı önemli?
- Yük yolu dövme, döküm, ekstrüzyon veya fabrikasyon yapıyı mı tercih ediyor?
- MIM küçük tekrarlayan donanımda işlemenin yerini alabilir mi?
- Kararlı demir dışı gövdelerde basınçlı döküm kalıp maliyetini haklı çıkarabilir mi?
Amaç CNC'yi ortadan kaldırmak değildir. Amaç hassas işlemeyi değer kattığı arayüzlere taşımaktır.
Aşamalı üretim modeli
| Geliştirme aşaması | Tipik tedarik ihtiyacı | Olası üretim odağı |
|---|---|---|
| Konsept / prototip | Hız, geometri öğrenimi, sık değişiklik | CNC, eklemeli üretim yardımcıları, düşük hacimli fabrikasyon |
| Mühendislik doğrulaması | Tekrarlanabilir datumlar, geçme, yük testi, küçük partiler | Kontrollü fikstür ve muayene ile CNC |
| Pilot / ön seri | Kararlı revizyonlar, maliyet düşürme, tedarikçi yeterliliği | CNC + ilk net şekle yakın dönüşüm çalışmaları |
| Ramp-up | Tekrarlanabilir hacim, yeterlilik kanıtı, kalıp hazırlığı | Parça ailesine göre CNC, döküm, dövme, basınçlı döküm, MIM karışımı |
| Olgun platform | Maliyet, otomasyon, kapasite, çift kaynak dayanıklılığı | Kararlı parçalar için kalıp yoğun rotalar; kritik arayüzlerde CNC korunur |
Bir robot aynı anda birden fazla aşamada olabilir: gövde kararlıyken el, sensör braketi veya uç efektörü birkaç haftada bir değişebilir.
Kalite öncelikleri ‘sıradan makine parçalarından’ yalnızca derece olarak farklıdır
İnsansı robot bileşenleri mistik yeni bir kalite sistemine ihtiyaç duymaz. Önemli işlevler etrafında disiplinli uygulamaya ihtiyaç duyar:
- eklem montajıyla uyumlu GD&T ve datum yapısı;
- yatak geçmeleri ve mil/delik geometrisi;
- dönen sistemler için salgı ve eş eksenlilik;
- kablolar ve contalar çevresinde çapak ve keskin kenar kontrolü;
- yapısal olarak önemli yerlerde malzeme/ısıl işlem izlenebilirliği;
- hızlı revizyon döngülerinde ilk parça muayenesi;
- proses Cpk'nin anlamlı olacağı kadar kararlı olduktan sonra proses yeterliliği çalışmaları;
- motor, yatak veya redüktör arayüzü değiştiğinde belgelenmiş değişiklik kontrolü.
HMLV pilot programlarında revizyon kontrolü makine kabiliyeti kadar önemli olabilir. Kusursuz işlenmiş eski bir revizyon yine kötü parçadır.
Çin merkezli bir HMLV tedarikçisi nerede yararlı olabilir
Çin'in yoğun robotik, EV, işleme ve elektromekanik tedarik tabanı donanım ekipleri için iterasyon döngülerini kısaltabilir; ancak tedarik kararı yine fikri mülkiyet, lojistik, ihracat kontrolleri, veri/güvenlik gereklilikleri ve bölgesel dayanıklılığı dikkate almalıdır.
En iyi uygunluk çoğu zaman, alıcının tasarımı kontrol ettiği ve ‘insansı robot ürettiğini’ iddia eden bir tedarikçiden ziyade çok sayıda parça numarasında güvenilir işleme/döküm, muayene ve revizyon uygulamasına ihtiyaç duyduğu bileşen seviyesinde üretimdir.
RFQ özeti
Robot metal parçaları için yayımlanmış teknik resim/modeli, revizyon durumunu, malzemeyi, prototip/pilot/üretim aşamasını, beklenen parti ve yıllık talebi, kritik datumları/geçmeleri, yüzey/ağırlık kısıtlarını, muayene kapsamını ve beklenen revizyon sıklığını gönderin. Tasarım yeterince kararlıysa, prototip prosesini otomatik ölçeklendirmek yerine tedarikçiden yalnızca CNC ile net şekle yakın + finiş işleme rotalarını karşılaştırmasını isteyin.