
ロボット分野はまず機械加工の機会 — 鋳造は適合する部品だけです
ヒューマノイドはモータ、減速機、軸受、センサ、バッテリ、フレーム、関節ハウジング、ブラケット、シャフト、エンドエフェクタ、多数の精密インターフェースで構成されます。金属加工需要は確実にありますが、すべてのロボットが大規模なインベストメント鋳造案件になるわけではありません。
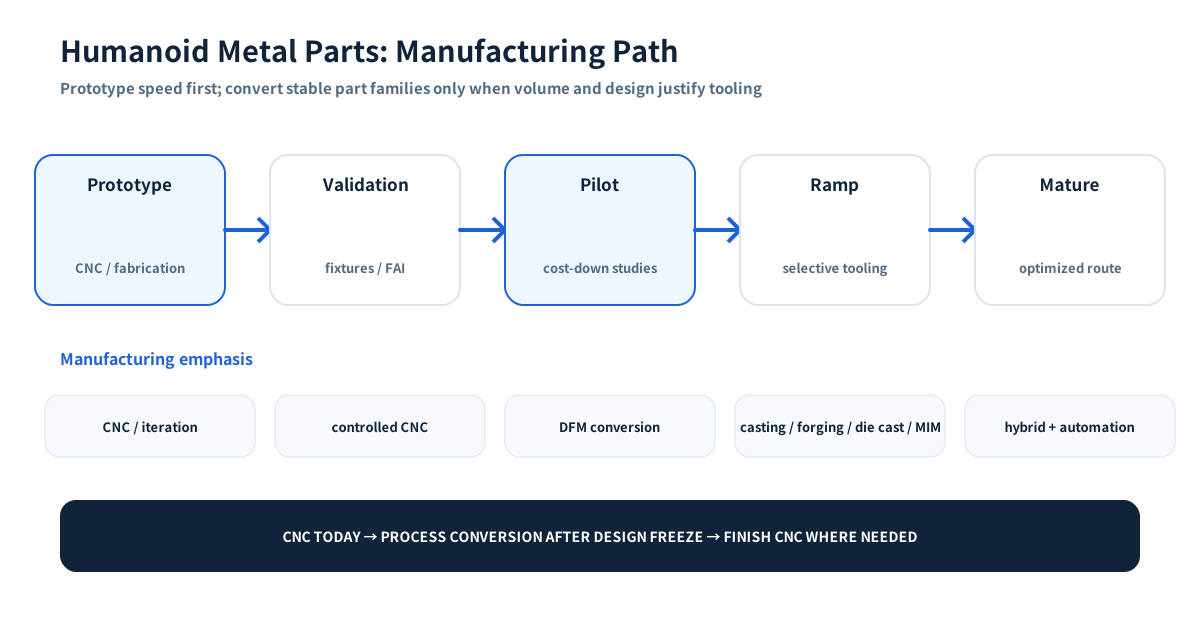
短期的に多品種サプライヤーへ最も適するのは、CNC加工、試作・パイロット製造、設計安定後の選択的ニアネット工程への転換です。
2026年のサプライチェーンデータが示すこと
McKinseyの2026年4月分析では、アクチュエータがヒューマノイドBOMのおよそ40–60%、フレーム、関節ハウジング、ブラケット、筐体などの構造部品が5–10%と推定されています。アクチュエータ内部でも構造ケース、シャフト、精密軸受は重要なコスト要素です。
製造戦略上さらに重要なのは、アーキテクチャ変更が速く数量も不確実なため、現在の構造部品が依然としてCNC加工、少量製作、カスタム組立に大きく依存している点です。ダイカストや鍛造など金型型工程は設計とインターフェースが収束した後に魅力が増します。出典。
International Federation of Robotics は、中国に約200万台の産業用ロボットが稼働し、2026年に引用されたWorld Roboticsデータで年間導入の54%を占めたとしています。自動化、EV、精密モーションの既存基盤はヒューマノイド部品にも隣接します。
ヒューマノイド内部の金属部品機会
アクチュエータ・関節部品
- アクチュエータハウジングとカバー;
- モータ/減速機インターフェース;
- シャフト、ピン、軸受座;
- 関節ハウジングと構造ブラケット;
- 精密穴、ねじ、取付データム;
- 放熱・保護用金属インターフェース。
これらは公差スタックに敏感で、軸受はめあい、歯車アライメント、振れ、同軸度、剛性が外観より重要になる場合があります。
フレーム・リンク・構造インターフェース
フレーム、アーム、リンク、ブラケット、筐体は剛性、重量、疲労、製造性をバランスさせます。初期版は形状変更に対応しやすい切削や製作が多く、安定大ロットでは荷重と重量に応じてアルミダイカスト、鍛造、押出、板金、複合材が経済的になる場合があります。
ハンド・グリッパ・エンドエフェクタ
小さなブラケット、指、関節、シャフト、ハウジング、工具インターフェース、摩耗部品が多数含まれ、用途ごとにエンドエフェクタが変わるため多品種が残りやすい領域です。主要フレームが量産工程へ移っても、小ロットCNCや選択的なステンレス/合金ニアネット部品が有効です。
熱・流体制御部品
電力密度や用途によって小型冷却板、流体マニホールド、ポンプ/バルブ部品、密閉筐体を使うことがあります。これは「ロボット専用」の問題ではなく、圧力、清浄度、材料、漏れで調達する通常の熱流体部品です。
試作・パイロットでCNCが重要な理由
ヒューマノイド開発は反復が速く、減速機、モータ、軸受、センサ、配線が変われば関節ハウジングも変わります。次のビルド前にインターフェースが変わるなら専用金型は負担です。
CNCには次の利点があります。
- 成形金型なしで素早く設計変更;
- リリースCADから試作/パイロットへ直接移行;
- アルミ、ステンレス、合金鋼、チタン、エンプラへ対応;
- 公差スタック評価に必要な正確なデータム;
- 複数設計案を比較しやすい;
- 多数品番を小ロットで実用的に生産。
これは典型的な多品種少量(HMLV)環境です。
インベストメント鋳造が適する場合 — 選択的に
ヒューマノイド構造の標準工程として扱うべきではありません。軽量アルミフレームや大型構造ハウジングはCNC、ダイカスト、鍛造、押出、製作構造が適することがあります。
鋳造が面白くなるのは次がそろう場合です。
- ステンレス、合金鋼など鋳造可能材が機能上適切;
- 複数の機械加工/溶接形状を一体化できる複雑さ;
- 金型を正当化する繰返し年間需要;
- 超軽量板金/押出よりニアネット形状の価値が高い;
- 仕上げ加工を軸受座、インターフェース、データムへ集中可能。
候補はコンパクトな複雑ハウジング、エンドエフェクタ部品、厳環境ブラケット、一部のアクチュエータ/ギヤボックス構造、ロボットサブシステムのポンプ/バルブ部品などです。いずれも個別DFMが必要です。
設計凍結後にすること
アーキテクチャが成熟したら、試作工程をそのまま拡大せず製法を再評価します。
- 次の複数改訂で安定する品番はどれか?
- 複数年需要を予測できる部品はどれか?
- CNCで各ブロックからどれだけ材料を除去しているか?
- 本当に機能公差なのは何で、何をニアネット工程へ移せるか?
- 軽量化は材料歩留まりコストより重要か?
- 荷重経路は鍛造、鋳造、押出、製作構造のどれに合うか?
- 小型繰返し部品をMIMへ移せるか?
- 安定した非鉄ハウジングでダイカスト金型を正当化できるか?
目的はCNCをなくすことではなく、価値を生む機能インターフェースへ精密加工を集中することです。
ステージゲート型の製造モデル
| 開発段階 | 代表的な調達ニーズ | 主な製造手段 |
|---|---|---|
| 構想 / 試作 | スピード、形状学習、頻繁な変更 | CNC、積層支援、少量製作 |
| 技術検証 | 再現可能なデータム、はめあい、荷重試験、小ロット | 管理治具・検査付きCNC |
| パイロット / 量産前 | 安定改訂、コストダウン、サプライヤー認定 | CNC + 初期ニアネット転換検討 |
| 立上げ | 繰返し数量、工程能力証拠、金型準備 | 品種に応じCNC、鋳造、鍛造、ダイカスト、MIM |
| 成熟プラットフォーム | コスト、自動化、能力、二重調達 | 安定部品は金型型工程、重要インターフェースはCNC |
同じロボットでも胴体は安定し、手、センサブラケット、エンドエフェクタは数週間ごとに変更ということがあります。
品質優先事項は「普通の機械部品」と本質的に違うわけではありません
重要なのは要求機能への規律です。
- 関節組立に整合したGD&Tとデータム体系;
- 軸受はめあい、軸/穴形状;
- 回転系の振れと同軸度;
- ケーブルやシール周辺のバリ・鋭利端管理;
- 構造上重要な材料/熱処理トレーサビリティ;
- 迅速改訂時の初品検査;
- 工程が安定してCpkに意味が出た後の能力評価;
- モータ、軸受、減速機インターフェース変更時の文書化された変更管理。
HMLVでは設備能力と同じくらい改訂管理が重要です。古い改訂を完璧に加工しても良品ではありません。
中国のHMLVサプライヤーが役立つ場面
中国のロボット、EV、機械加工、電機部品の密集した供給基盤はハードウェア反復を短縮できますが、IP、物流、輸出管理、データ/セキュリティ、地域レジリエンスも調達判断に含める必要があります。
最も適するのは、買い手が設計を管理し、多数品番で確実な切削/鋳造、検査、改訂実行を求めるコンポーネント単位の製造であり、「ヒューマノイドを製造する」と主張することではありません。
RFQでの要点
リリース済み図面/モデル、改訂、材質、試作/パイロット/量産段階、ロットと年間需要、重要データム/はめあい、表面/重量制約、検査範囲、予想改訂頻度を提示してください。設計が十分安定したら、試作工程をそのまま拡大せず CNCのみ と ニアネット + 仕上げ加工 を比較します。